
HAINA LASERは、自動コラボレーションパレタイジングシリーズをパッケージオートメーションの範囲に追加しました。 新シリーズは、ロボット、グリッパー, コンベヤーおよび パレットのレイアウトが実際のパッケージタスクに選ばれたまま、ラインエンド・オブ・カートン処理をサポートしています。
パッケージボックスから組織化されたパレットへ
ワークステーションはタッチスクリーンインターフェイスを使用して、カートンサイズとパレットパターンを構成します。 ロボットの有用負荷、作業ラジオ、積み重ねの高さとグリッパーデザインは、カートン重量、必要なレイアウト、ライン付近のスペースを考慮して一緒に選択されます。
これは、自動化パッケージシステムです。 それは、私たちのビジョンポジションのレーザーマーキングと排出機器から独立しています。
実際のロボットの動作を見る
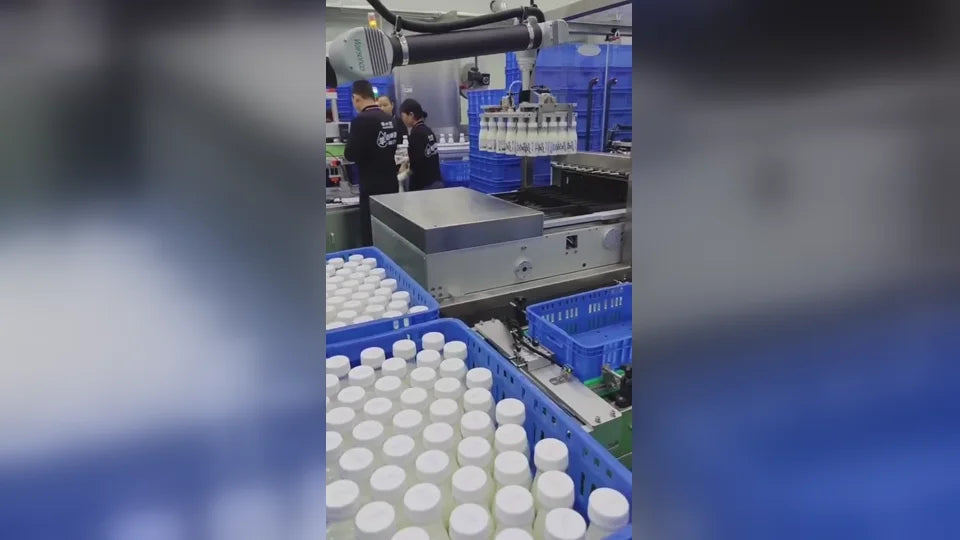
提供された実写映像では、多点グリッパーを備えた協働ロボットが、生産ラインと再利用可能な通い箱の間でボトル製品を搬送しています。これは実際の搬送用途の実例です。段ボール箱のパレタイジング配置と治具は、各プロジェクトに合わせて別途構成します。
パッケージの周りの構成を選択する
- 製品とロード: カートンまたはコンテナのサイズ、満たされた重量、硬さ、および握手可能な表面。
- パレット パターン: パレット サイズ、レイアウト、スタックの高さとラベルの方向性。
- インターフェイスライン: コンベヤー 高度、製品間隔、利用可能な足跡および上流信号。
- 必要な出力: 目標生産率、変更頻度、変更スケジュール。
- サイトレイアウト: 操作者アクセス、パレット交換およびインストールに必要な保護措置。
製品ページの Pro および Max の構成は、モデル比較の出発点です。 最終的なパフォーマンスは、完全な操作サイクル、製品、ツール、および旅行距離に依存します。
繰り返し生産のための視覚的な設定
グラフィックパレットパターンプログラミングは、操作者が繰り返し積み重ねる作業を準備するのに役立ちます。 提案された構成で正確なインターフェイス、変更手順および統合要件を検討します。
あなたのエンド・オブ・ライン・オートメーションを計画する
製品写真、箱のサイズと重さ、パレットサイズ、必要な出力およびフロアレイアウトスケッチを送信します。 私たちはあなたのラインのためのロボット、グリッパーおよびコンベヤーの配列をレビューすることができます。
パレタイジング 構成をリクエスト