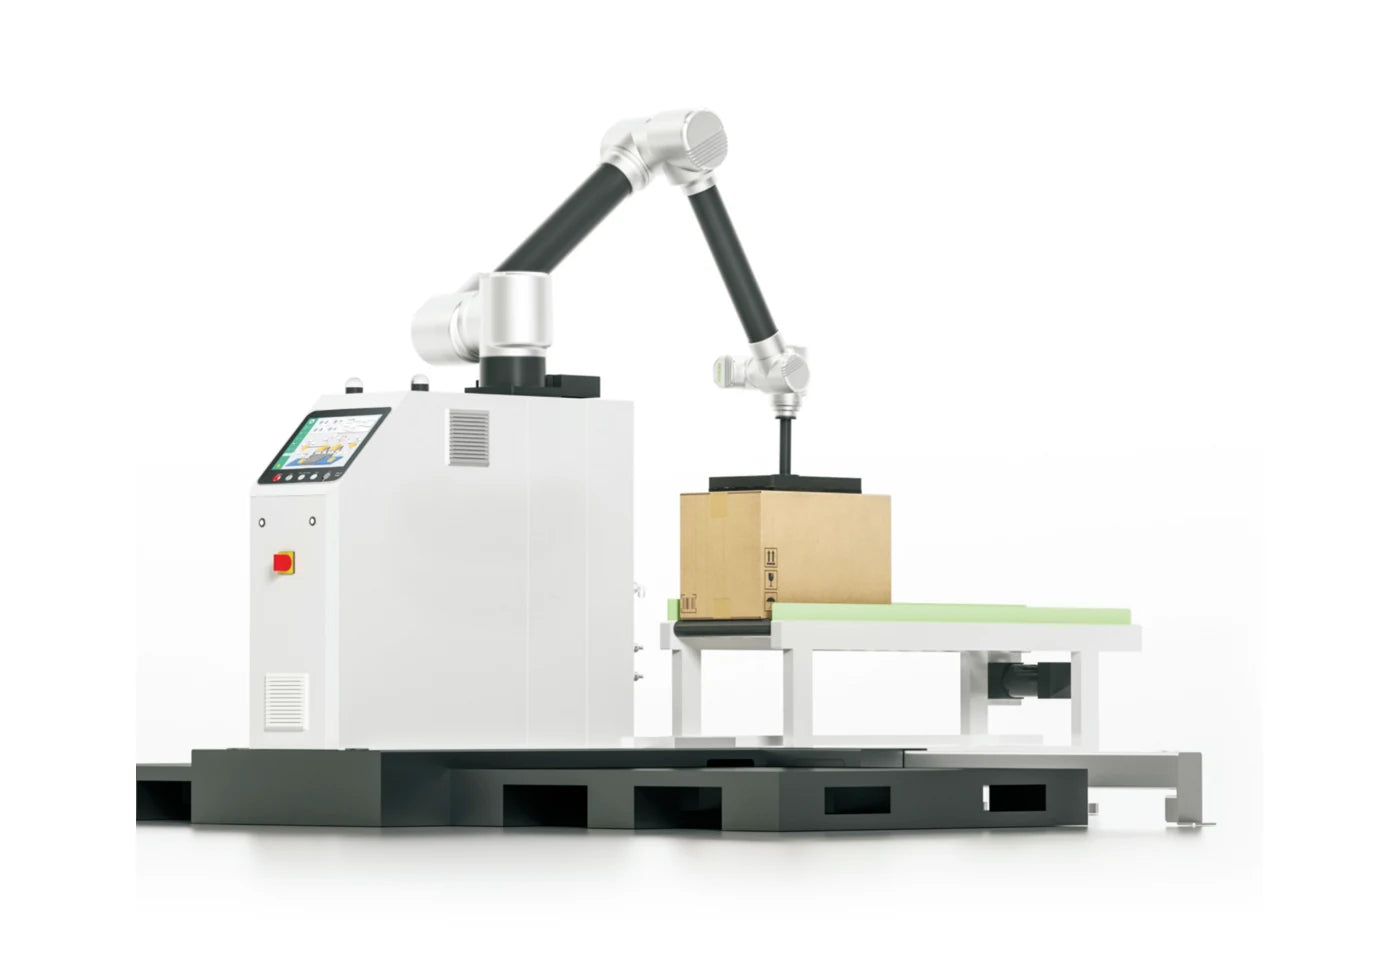
간단한 운영
시각적 적재 패턴 프로그래밍을 통해 생산 담당자가 터치스크린에서 작업을 생성하고 변경할 수 있습니다.
 HAINA LASER똑똑한 산업 시스템
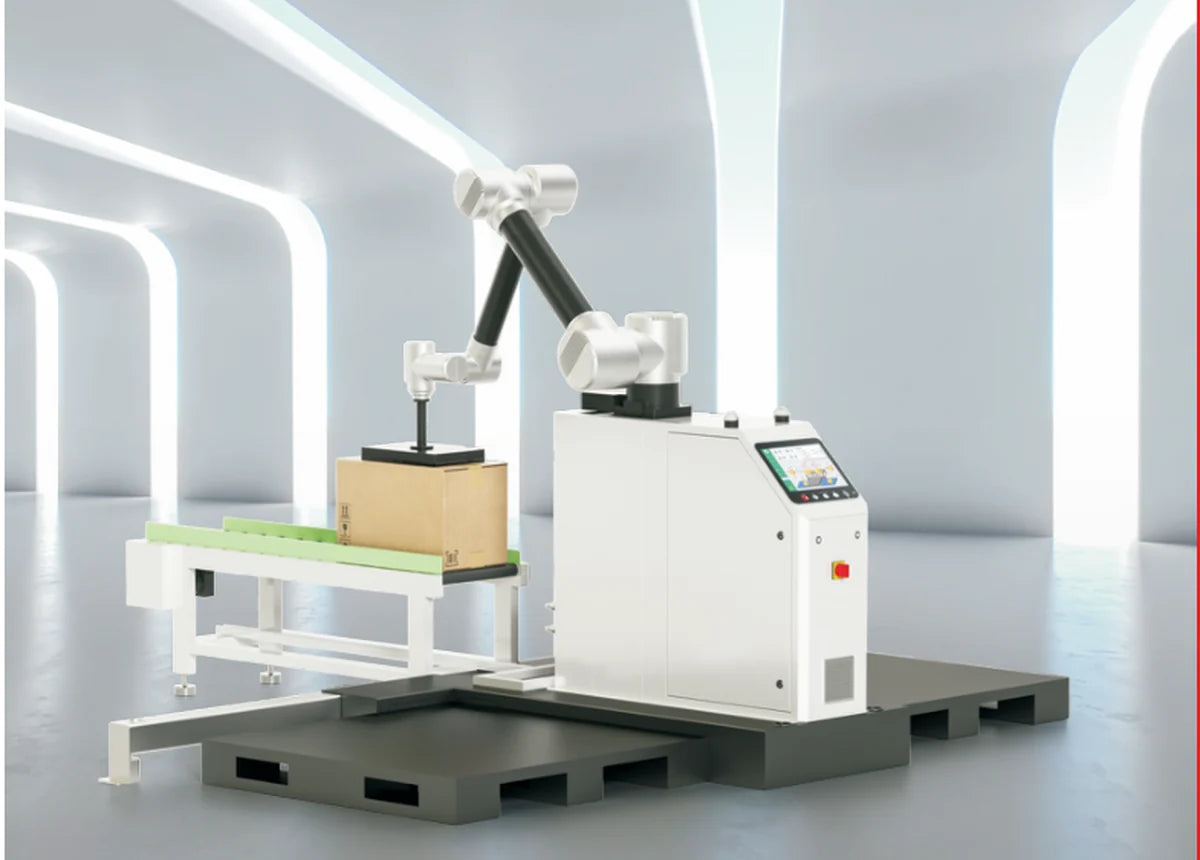
라인 엔드 자동화를 위한 설계
15 인치 터치 스크린과 HB 팔레타이징 소프트웨어는 팔레트 크기, 상자 크기 및 스택 패턴 설정을 통해 운영자를 안내합니다. 통합 기지, 로봇, 전기 캐비닛, 컨베이어 및 기계적 팔레트 위치 시스템은 사이트 조립 작업을 줄입니다.
실제 사진 촬영
이 영상은 협동 로봇이 다점 그리퍼를 사용하여 생산 라인과 재사용 상자 사이에서 줄지어 놓인 병입 제품을 옮기는 모습을 보여 줍니다. 실제 사이클 시간과 그리퍼 설계는 제품과 용기에 따라 달라집니다.
Pro & Max 시리즈
아래 참고 구성은 제공된 협동 팔레타이저 카탈로그를 기준으로 합니다. 최종 배치, 그리퍼, 컨베이어 및 안전 구성은 프로젝트별로 확정합니다.
| 모델 | 로봇 가반하중 | 작업 반경 | 속도 스테이크 | 수직 도달 거리 | 보호자 |
|---|---|---|---|---|---|
| HB-GD20 Pro | 20 kg | 1,900 mm | <12 pcs/min | 고정 H1 : 2,100 mm | IP54 |
| HB-GD40 Pro | 40 kg | 1,900 mm | <9 pcs/min | 고정 H1 : 2,100 mm | IP54 |
| HB-GD12 Max | 12 kg | 1,900 mm | <12 pcs/min | 엘리베이터 H2: 2,600 mm | IP54 |
| HB-GD20 Max | 20 kg | 1,600 mm | <12 pcs/min | 엘리베이터 H2: 2,100 mm | IP54 |
나열된 모든 구성은 TCP/IP 통신 및 0-55°C 카탈로그 운영 범위를 사용합니다. 사이클 속도는 상자, 그리퍼, 스택 패턴 및 여행 거리에 따라 다릅니다.
적용 적합성
식품, 제약, 일상 화학, 3C 전자, 인쇄, 전자 상거래 및 기타 포장 상품 운영에 최종 라인 팔레타이징에 적합합니다.
시각적 적재 패턴 프로그래밍을 통해 생산 담당자가 터치스크린에서 작업을 생성하고 변경할 수 있습니다.
컴팩트 통합 건설은 라인 이동 및 제품 변경을 지원합니다.
레이저 레이더 센서, 광전기 센서 및 물리적 안전 울타리는 사이트에 맞게 구성할 수 있습니다.
귀하의 팔레타이징 셀을 구성하십시오
공유 상자 크기와 무게, 팔레트 크기, 목표 스택 패턴, 필요한 통과량 및 사용할 수있는 바닥 공간. 우리 팀은 로봇, 그리퍼 및 컨베이어 구성을 검토 할 것입니다.