
HAINA LASER은 포장 자동화 범위에 자동 협업용 팔레타이징 시리즈를 추가했습니다. 새로운 시리즈는 로봇, 그리퍼, 컨베이어 및 팔레트 레이아웃이 실제 포장 작업을 위해 선택된 것을 지원합니다.
포장된 상자에서 조직화 된 팔레트로
워크스테이션은 터치스크린으로 상자 치수와 적재 패턴을 설정합니다. 상자 무게, 필요한 배치 및 라인 옆 공간을 고려해 로봇 가반하중, 작업 반경, 적재 높이와 그리퍼 설계를 함께 선정합니다.
이것은 포장 자동화 시스템입니다. 그것은 우리의 비전 위치 레이저 마킹 및 불량품 배출 장비와 분리되어 있습니다.
실제 로봇 작업을 살펴보세요.
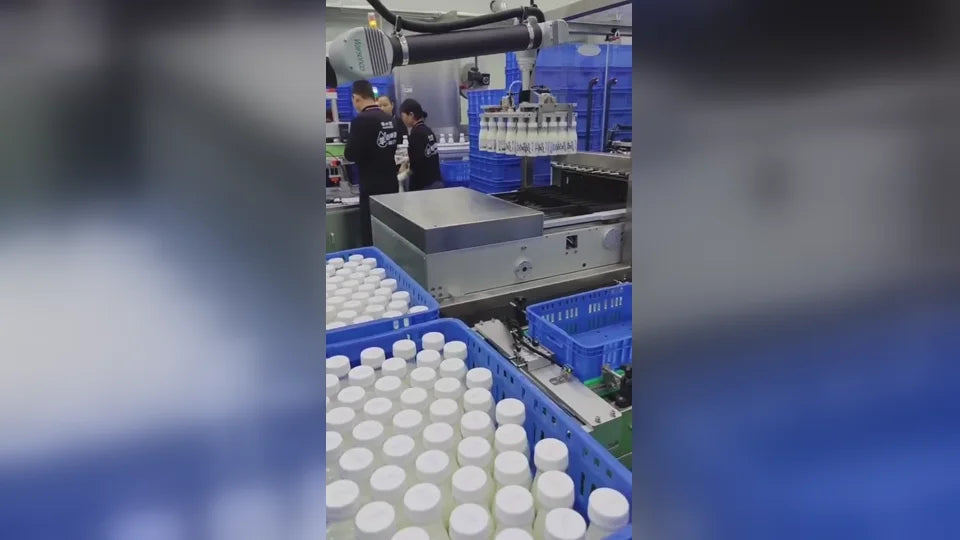
제공된 실제 영상에서는 다점 그리퍼를 장착한 협동 로봇이 생산 라인과 재사용 상자 사이에서 병입 제품을 옮깁니다. 이 영상은 실제 이송 사례이며, 상자 팔레타이징 배치와 툴링은 각 프로젝트에 맞게 별도로 구성합니다.
패키지 주변의 구성을 선택하십시오.
- 제품 및 로드: 상자 또는 컨테이너 크기, 채워진 무게, 부드러움 및 잡을 수 있는 표면.
- 팔레트 패턴 : 팔레트 차원, 레이어 배열, 스택 높이 및 라벨 방향.
- 라인 인터페이스 : 컨베이어 높이, 제품 간격, 사용 가능한 발자국 및 상류 신호.
- 필요한 출력 : 목표 생산률, 전환 빈도 및 전환 일정.
- 사이트 레이아웃 : 운영자 접근, 팔레트 교환 및 설치에 필요한 보호 조치.
제품 페이지의 Pro 및 Max 구성은 모델 비교를위한 출발점을 제공합니다. 최종 성능은 완전한 처리주기, 제품, 도구 및 여행 거리에 달려 있습니다.
반복 생산을 위한 시각적 설정
그래픽 기반 적재 패턴 프로그래밍으로 반복 가능한 적재 작업을 준비할 수 있습니다. 제안된 구성의 실제 인터페이스, 품종 전환 절차 및 통합 요구 사항을 확인하세요.
라인 말단 자동화 계획
제품 사진, 상자 크기와 무게, 팔레트 크기, 필요한 출력 및 바닥 레이아웃 스케치 보내주세요. 우리는 당신의 라인에 대한 로봇, 그리퍼 및 컨베이어 배열을 검토 할 수 있습니다.
팔레타이징 구성 요청